


Samohodni modularni transporter (SPMT) se prvenstveno sastoji od modula različitih specifikacija, opremljenih Power Pack jedinicom (PPU), kao i električnih, kontrolnih i hidrauličkih sistema. PPU sadrži komponente kao što su dizel motor, sklop hidrauličke pumpe, rezervoar za gorivo i kontrolni panel; motor pokreće hidraulične pumpe za stvaranje hidrauličke snage, koja zauzvrat pokreće hidraulične motore na svakoj osovini (svaki pogonski točak daje 60 kN pogonske sile) za pokretanje vozila. Dodatno, PPU isporučuje hidrauličku snagu za podizanje/spuštanje platforme, upravljanje osovinom i cjelokupnu kontrolu vozila. Konfiguracija PPU-a i transportera je ilustrovana na slici (koristeći 6-osovinu, 2-datotečnu postavku kao primjer).
Za transport širokih tereta, transporteri mogu biti spojeni bočno da formiraju jedinice sa tri ili više turpija; za izuzetno duga opterećenja, mogu se spojiti uzdužno kako bi se stvorio različiti broj osovinskih modula - s većim spojem što rezultira većim kapacitetom opterećenja. Platforma podržava raspon podizanja od 1.500 mm ± 350 mm kako bi se olakšalo podizanje i pozicioniranje tereta. Pojedinačne transportne jedinice mogu raditi unisono (sinhrono) povezujući svoje upravljačke sisteme, dok se pojedinačne osovine kotača mogu rotirati nezavisno u rasponu od +100 stepeni do -130 stepeni. Rotacijom osovina pod određenim kutovima oko određenog centra rotacije, cijeli sklop vozila može izvršiti linearnu translaciju u bilo kojem smjeru i izvršiti rotaciju od 360 stupnjeva na licu mjesta.
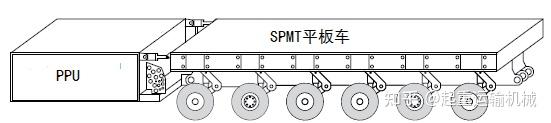
Šematski dijagram PPU i SPMT transportera
Izvodljivost pozicioniranja i instaliranja velikih modula pomoću SPMT-a
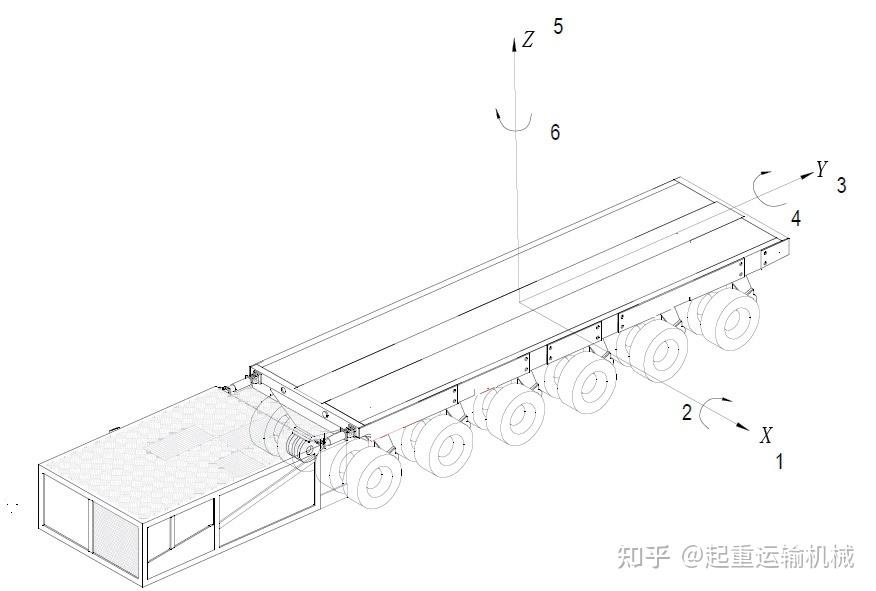
Kao što je prikazano na slici (koristeći konfiguraciju sa 6 osovina, 2 datoteke kao primjer), SPMT jedinica je sposobna za šest stupnjeva slobode kretanja: translacija duž X-ose (DOF 1), translacija duž Y-ose (DOF 3) i vertikalno podizanje/spuštanje duž Z-ose (DOF 5); takođe može da izvodi pomeranje oko X-ose (DOF 2), kotrljanje duž Y-ose (DOF 4) i rotaciju na mestu oko Z-ose (DOF 6).
2, 4 i 5 stepena slobode: principi rada i kontrole
Kao što je prikazano na gornjoj slici, 2, 4 i 5 stepena slobode mogu se postići preko SPMT sistema podrške, sa preciznom operativnom kontrolom omogućenom preko interfejsa čovek-mašina. Hidraulični krug SPMT potpornog sistema sastoji se od dvostrukih vodova sa svake strane, od kojih jedan napaja distalni (prednji) kraj, a drugi proksimalni (stražnji) kraj. Ova konfiguracija pruža ukupno četiri nezavisne potporne linije preko dvije strane; svaka linija povezuje se sa određenom zonom potpore, čime se uspostavljaju četiri nezavisna područja podrške unutar XY ravni ilustrovane na slici 2.
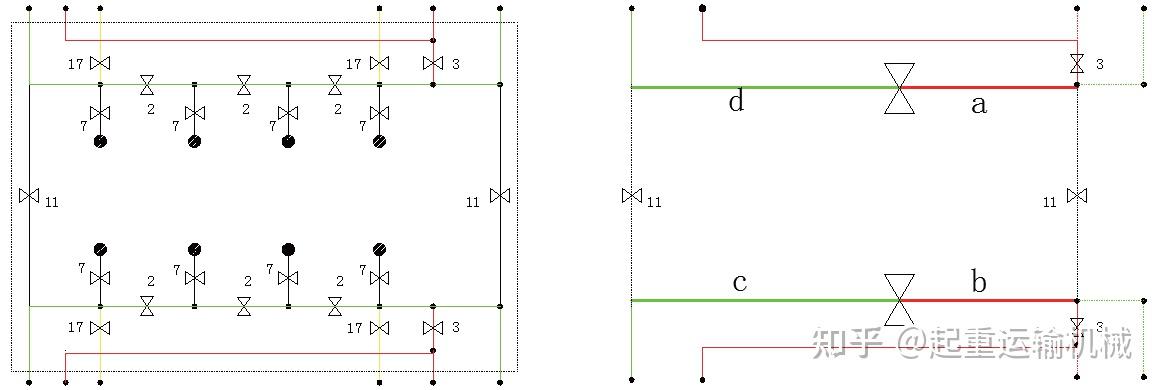
Kao što je prikazano na slici, konfiguracijom tijela ventila 2, 3, 11 i 17, SPMT sklop se može podijeliti u četiri nezavisne potporne zone (a, b, c i d); dok se svaka zona može kontrolisati nezavisno, cijelim sklopom se također može upravljati putem sučelja čovjek-mašina, omogućavajući operacije podizanja sa 5 stupnjeva slobode. Povezivanjem potpornih zona a i b, kao i c i d, SPMT sklop je podijeljen na prednju i stražnju zonu duž Y-ose; podešavanje podizanja u ovim zonama omogućava operacije uzdužnog nagiba od 2 stepena slobode. Slično, povezivanjem potpornih zona a i d, kao i b i c, sklop se dijeli na lijevu i desnu zonu duž X-ose; podešavanjem podizanja u ovim zonama omogućava se bočno kotrljanje sa 4 stepena slobode.
Brzina podizanja SPMT potpornog sistema može se podesiti u dvije faze na osnovu stvarnih zahtjeva: prva faza se konfiguriše preko upravljačkog sistema (podesiva od 0% do 100%), a druga faza se podešava pomoću potenciometra (podesiva od 0 do 100). Teoretski, brzina dizanja se može podesiti na beskonačno nizak nivo.
Ukratko, kroz svoj sistem podrške, SPMT omogućava beskonačno malo podizanje/spuštanje – kao i pokrete nagiba i kotrljanja – preko 2, 4 i 5 stepena slobode ilustrovanih na slici 2.
Principi rada i kontrole za 1, 3 i 6 stepena slobode
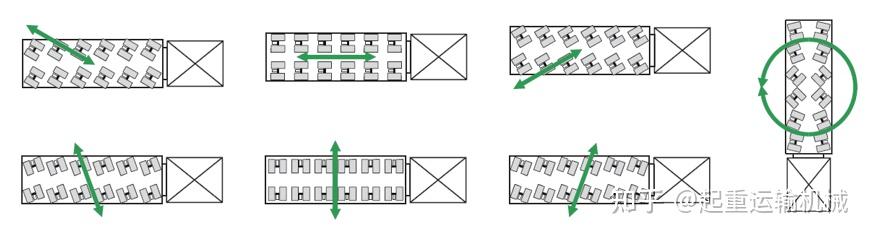
Stepeni slobode (1, 3 i 6) se postižu preko sistema upravljanja i pogona SPMT-a. Slika ilustruje neke od načina upravljanja SPMT-om, omogućavajući kretanje u bilo kom pravcu unutar XY ravni i upravljanje pod bilo kojim uglom oko bilo koje tačke unutar te ravni. Pogonski točkovi su simetrično raspoređeni oko geometrijskog centra platforme, a pogon obezbeđuju hidraulični motori na kraju točkova; sistem je dizajniran da minimizira udarce i vibracije tokom rada. Dostupna su dva načina rada na osnovu brzine putovanja: "Normalni način rada" i "Režim puzanja". U normalnom načinu rada, operater kontrolira brzinu motora preko leptira za gas kako bi regulirao izlazni tlak i protok hidraulične pumpe, čime kontrolira brzinu hidrauličnih motora. Režim puzanja omogućava posebne postavke sistemskog ulaza, omogućavajući automatsko kretanje ravnomjernom brzinom; teoretski, brzina puzanja može biti beskonačno spora.
Na osnovu gornje analize, sistemi podrške, upravljanja i pogona SPMT-a omogućavaju kretanje kroz sve stepene slobode, sa teoretski beskonačno malim brzinama kretanja za svaki stepen slobode. U kombinaciji sa mogućnošću proizvoljnog kombinovanja više jedinica unutar XY ravni, ovo omogućava instalaciju i pozicioniranje velikih, teških modularnih komponenti.
Eksperiment verifikacije tačnosti pozicioniranja SPMT
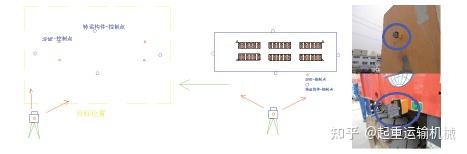
Ovaj validacijski eksperiment proveden je na ravnoj betonskoj površini korištenjem 6-osovinskog SPMT-a, kojim je upravljalo profesionalno osoblje slijedeći utvrđene procedure. Podešavanje merenja je koristilo sistem totalne stanice visoke preciznosti i automatizovani softver za inspekciju "Digital Dock"; totalna stanica je imala ugaonu tačnost od 0,5 sekundi i tačnost raspona od 0,5 mm + 1 mm/ppm, sa računarskim sistemom koji je mogao da sinhronizuje više jedinica za istovremeno merenje i praćenje.
Nakon što je SPMT opterećen komponentom, uspostavljene su početne referentne točke tla i na osnovu tih referentnih točaka izračunate koordinate ciljnih mjernih točaka na komponenti. SPMT se zatim udaljio od referentne pozicije, vratio se duž unaprijed određene putanje i ponovo pozicionirao na originalnoj referentnoj lokaciji. Nakon ponovnog pozicioniranja mjerene su koordinate mjernih tačaka na lijevoj i desnoj strani komponente; one su zatim upoređene sa početnim koordinatama da bi se odredila tačnost pozicioniranja SPMT-a.
Opis eksperimentalnog postupka
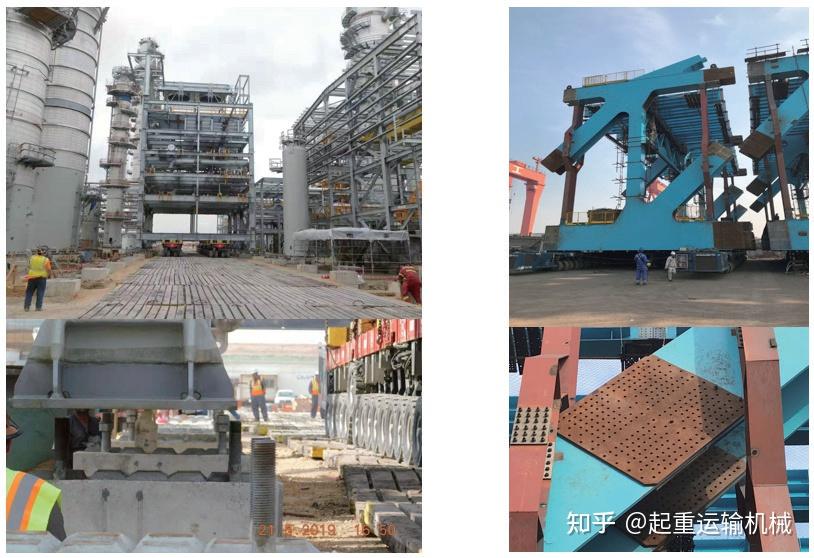
Korak 1: Upotrijebite totalnu stanicu i odgovarajuće uređaje za postavljanje početne referentne točke na tlu. Izračunajte koordinate cilja (komponente) na osnovu ove referentne točke i izvršite brzo, visoko precizno iscrtavanje (preciznost bolja od 1 mm) uz pričvršćivanje mjernih markera.
Korak 2: Nakon napuštanja početne referentne tačke u normalnom režimu vožnje, SPMT simulira scenario instalacije i vraća se na referentnu tačku; nakon približavanja na oko 20 metara, počinju pripreme za praćenje putanje.
Korak 3: Kako se vozilo kreće u rasponu od 20-10 metara od početne referentne tačke, za praćenje putanje kretanja koristi se prizma za praćenje od 360 stepeni. Tokom kretanja komponente, četiri automatizovane totalne stanice prate prizmu u realnom vremenu kako bi pružile povratne informacije o podacima, omogućavajući korekciju putanje u realnom vremenu na osnovu tih podataka.
Korak 4: Nakon korekcije putanje, vozilo se prebacuje u "mikro-pokret". Nakon ulaska u zonu unutar 30 mm od ciljne oblasti, brza podešavanja se vrše pomoću vizuelnih referentnih tačaka; ove tačke nude intuitivan i zgodan interfejs, omogućavajući SPMT operaterima da izvrše brza, direktna podešavanja.
Korak 5: Visoko precizna inspekcija se provodi korištenjem totalne stanice za pružanje povratne informacije o pozi; SPMT prilagođava svoju poziciju na osnovu ove povratne informacije kako bi potvrdio konačno, precizno stanje postavljanja. Nakon postavljanja, podaci o položaju sa kontrolnih tačaka se snimaju za analizu eksperimentalnih rezultata.
Na osnovu gornje eksperimentalne analize, SPMT može ispraviti svoje pravolinijsko kretanje unutar 10 metara tokom normalnog rada (režim bez inča), dok preciznost tačnog pozicioniranja SPMT-a (režim inča) može doseći unutar 2 mm.
Funkcionalna analiza sistema podrške, upravljanja i pogona SPMT-a pokazuje njegovu sposobnost da izvrši instalaciju i operacije pozicioniranja za velike, teške modularne komponente. Da bi se utvrdila tačnost pozicioniranja, sprovedeni su eksperimenti sa mjernim sistemom totalne stanice i stvarne projektne operacije, potvrđujući da je tačnost pozicioniranja unutar 2 mm. Ovi nalazi pružaju značajne smjernice za instalaciju i pozicioniranje velikih modularnih komponenti.
SPMT rješenja iz orijentalnih vozila
Gornja analiza pokazuje da SPMT-ovi mogu da obezbede višesmerno kretanje, podizanje, nivelisanje i precizno pozicioniranje potrebno za ugradnju velikih i teških modularnih komponenti. Na osnovu ovih mogućnosti, Oriental Vehicles nudi niz SPMT i modularnih transportnih rješenja za zahtjevne projekte transporta i montaže teških tereta.
The5-osovinski samohodni modularni transporterje kompaktno SPMT rješenje dizajnirano za transport velike i teške industrijske opreme. Njegov samohodni rad, hidraulički ovjes i precizno upravljanje osiguravaju fleksibilno kretanje i pozicioniranje u zahtjevnim radnim okruženjima. Modularna konfiguracija se također može prilagoditi različitim dimenzijama tereta i zahtjevima projekta.
Za aplikacije većeg opterećenja,SPMT Trailerpruža modularnu transportnu platformu velikog kapaciteta sa hidrauličnim ovjesom i sustavima upravljanja. Njegova modularna struktura omogućava kombinovanje različitih konfiguracija osovina prema težini i dimenzijama tereta, što ga čini pogodnim za veliku industrijsku opremu i infrastrukturne projekte.

TheSamohodni modularni transporter za transport mostadizajniran je posebno za transport i pozicioniranje teških mostovskih greda i drugih velikih infrastrukturnih komponenti. Njegov samohodni hidraulički sistem i modularna konfiguracija omogućavaju manevrisanje potrebnu za složena gradilišta i operacije dizanja i pozicioniranja teških tereta.

Za projekte koji zahtijevaju veći transportni kapacitet,300–400T samohodni modularni transporternudi rešenje za teške uslove za ultra-teški teret. Sa podesivim osovinskim linijama i samohodnim radom, može se prilagoditi različitim zahtjevima opterećenja i projektnim uvjetima.
Ova SPMT rješenja pokazuju kako se tehnologija modularnog transporta može proširiti izvan konvencionalnog transporta teškog tereta kako bi podržala pozicioniranje i instalaciju velikih modularnih komponenti. U zavisnosti od težine tereta, dimenzija, centra gravitacije, uslova na lokaciji i zahtevane tačnosti pozicioniranja, odgovarajuća SPMT konfiguracija se može odabrati ili prilagoditi.

O orijentalnim vozilima
Oriental Vehicles International Co., Limited je profesionalni proizvođač poluprikolica, nosača i specijalne transportne opreme. Osnovana 2002. godine, kompanija ima više od 20 godina iskustva u istraživanju, razvoju i proizvodnji vozila. Njegovi proizvodni pogoni pokrivaju oko 300.000 kvadratnih metara, uključujući proizvodni prostor od 80.000 kvadratnih metara sa specijalizovanim linijama za proizvodnju vozila i namenskom opremom za inspekciju.
Oriental Vehicles nudi prilagođena rješenja za poluprikolice i teška transportna rješenja prema zahtjevima kupaca. Za velike i teške nestandardne terete, kompanija nudi integrisanu uslugu koja pokriva projektovanje i proizvodnju, sa prilagođenim kapacitetima utovara u rasponu od 30 do 1.200 tona. Njeni proizvodi se izvoze u više od 20 zemalja i koriste se u građevinarstvu, logistici, rudarstvu, energetici i drugim specijalizovanim industrijama.
Za projekte koji uključuju predimenzionirane modularne komponente, tešku industrijsku opremu, konstrukcije mostova ili drugi ultra-teški teret, Oriental Vehicles može razviti odgovarajuće SPMT ili modularno transportno rješenje u skladu sa specifičnim zahtjevima projekta.
Kontaktirajte Oriental Vehicles kako biste razgovarali o vašem transportu teškog tereta, modularnoj instalaciji ili SPMT projektu.
Povezana proizvodnja:Samohodni modularni transporter za transport mosta
300–400T samohodni modularni transporter
5-osovinski samohodni modularni transporter
Povezani članci:Šta čini samohodni transport drugačijim?
Kada je samohodni transport bolji za teške mašine?
Pročitajte više:Koju se tešku mašineriju prevoze modularne prikolice?
Po čemu se samohodni transport razlikuje od konvencionalnog modularnog transporta?


